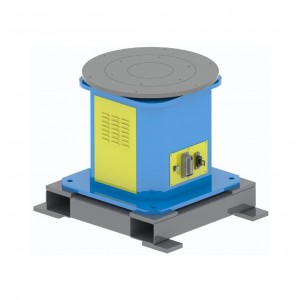
1. જટિલ વર્કપીસને અનુકૂલન કરો અને વેલ્ડીંગ શ્રેણીને વિસ્તૃત કરો
જાડા સ્ટીલ પ્લેટ ફ્રેમ્સ અને બાંધકામ મશીનરી બકેટ્સ જેવા મોટા અથવા જટિલ વર્કપીસ માટે, પોઝિશનર વર્કપીસને ફેરવે છે અને અનુવાદિત કરે છે, જે રોબોટને આંતરિક બાજુઓ અને ખૂણાઓ જેવા 'બ્લાઇન્ડ સ્પોટ' માં વેલ્ડ સુધી પહોંચવામાં મદદ કરે છે. જ્યારે MA1400 જેવા લાંબા પહોંચવાળા રોબોટ્સ સાથે જોડી બનાવવામાં આવે છે, ત્યારે તે વધારાના-લાંબા અથવા ભારે વર્કપીસ માટે 'વન-ટાઇમ ક્લેમ્પિંગ, ફુલ-પોઝિશન વેલ્ડીંગ' પ્રાપ્ત કરી શકે છે, જે રિપોઝિશનિંગ ભૂલો ઘટાડે છે.
2. મેન્યુઅલ હસ્તક્ષેપ ઘટાડો, કાર્યક્ષમતામાં સુધારો કરો અને સલામતી સુનિશ્ચિત કરો
વર્કપીસના વારંવાર મેન્યુઅલ ગોઠવણોની જરૂર નથી, જેનાથી 'ઓટોમેટિક પોઝિશનિંગ અને સતત વેલ્ડીંગ' શક્ય બને છે, જેનાથી બેચ ઉત્પાદનમાં વેલ્ડીંગ કાર્યક્ષમતા 30%–50% વધે છે. પોઝિશનર ઉચ્ચ-તાપમાન વેલ્ડ અને આર્ક લાઇટ સાથે માનવ સંપર્કને રોકવા માટે સલામતી અવરોધો સાથે સંકલનમાં કાર્ય કરે છે, સલામતી જોખમો ઘટાડે છે અને વેલ્ડીંગ ગુણવત્તામાં ઓપરેટર દખલગીરી ઘટાડે છે.
૩. બહુવિધ પરિસ્થિતિઓમાં અનુકૂલન સાધવું, લવચીક ઉત્પાદન વધારવું
યાસ્કાવા રોબોટ્સ TIG/MIG/MAG પ્રક્રિયાઓને સપોર્ટ કરે છે અને સર્વો અથવા હાઇડ્રોલિક પોઝિશનર્સ સાથે જોડી શકાય છે. એલ્યુમિનિયમ અથવા સ્ટેનલેસ સ્ટીલને વેલ્ડ કરતી વખતે, પોઝિશનર ઓછી ગતિએ સરળતાથી ફરે છે જ્યારે રોબોટ રીઅલ ટાઇમમાં એડજસ્ટ થાય છે, જેનાથી થર્મલ ડિફોર્મેશન ઓછું થાય છે. વર્કપીસ પ્રકારોને સ્વિચ કરતી વખતે, પોઝિશનર ઝડપથી ફિક્સર બદલી નાખે છે, અને રોબોટ વ્યાપક વર્કસ્ટેશન ગોઠવણો વિના પ્રોગ્રામને અનુકૂલન માટે બોલાવી શકે છે.